
Rumah / Berita / Berita Industri / Bagaimana Motor Roda Gigi DC Tanpa Sikat Mengurangi Kebisingan dalam Aplikasi Industri?

 bahasa
Industri aplikasi
Agv
Robot otomatis
pemotongan laser
Penyortiran logistik
Stasiun daya fotovoltaik
Alat kesehatan
Bagaimana Motor Roda Gigi DC Tanpa Sikat Mengurangi Kebisingan dalam Aplikasi Industri?
Sebuah kendaraan berpemandu otomatis (AGV) seberat 650 kg yang bergerak melalui ruang pengepakan makanan dengan kecepatan 1,2 m/s memancarkan kebisingan penggerak sebesar 73 dBA dengan motor roda gigi DC aslinya. Setelah itu kendaraan yang sama dipasang kembali dengan tegangan 48 V motor roda gigi DC tanpa sikat dan tahap planet yang presisi, tingkat yang diukur turun menjadi 61 dBA pada kecepatan dan jarak yang sama. Perbedaan 12 dB bukanlah angka pemasaran; hal tersebut berasal dari pelepasan kontak sikat-komutator, pengetatan keakuratan jaring roda gigi, dan pemendekan jalur getaran ke dalam rangka mesin.
Artikel ini menjelaskan bagaimana motor roda gigi DC tanpa sikat mengurangi kebisingan dalam aplikasi industri, seberapa jauh pengurangan tersebut dapat dilakukan, dan keputusan komponen mana yang menentukan angka akhir. Singkatnya: motor menghilangkan sumber frekuensi tinggi yang dominan, dan gearbox menentukan seberapa banyak sisa getaran yang terdengar. Interaksi antara keduanya adalah alasan mengapa pertukaran motor saja jarang memberikan manfaat penuh.
Menghilangkan Gesekan Kuas Menghilangkan Sumber Kebisingan Frekuensi Tertinggi
Ganti motor DC dari pergantian sikat ke tanpa sikat, dan sumber kebisingan paling keras akan hilang sebelum perubahan lainnya dilakukan.
Pada motor DC yang disikat, sikat karbon meluncur pada segmen komutator. Pada setiap transisi segmen, arus diinterupsi dan dihidupkan kembali, menghasilkan busur mikro dan kebisingan kontak mekanis. Hasilnya adalah kebisingan broadband paling kuat antara 3 kHz dan 8 kHz, pita dimana pendengaran manusia paling sensitif. Itulah sebabnya motor yang disikat terdengar keras meskipun pembacaan desibel keseluruhannya sedang. Motor roda gigi DC tanpa sikat menggantikan komutator mekanis dengan pergantian elektronik yang dipicu sensor Hall. Tidak ada kuas untuk digeser, tidak ada busur yang mendesis, dan tidak ada diskontinuitas kontak berkala.
Pengukuran tingkat suara tanpa beban pada 3000 putaran/menit menempatkan motor roda gigi DC sikat 60 W pada kisaran 62-68dBA, sedangkan unit tanpa sikat yang setara dengan kotak roda gigi dan dudukan yang sama berada pada kisaran 55-60dBA. Pengurangan ini terkonsentrasi pada pita frekuensi tinggi, membuat perubahan yang dirasakan lebih besar dari angka aslinya. Arsitektur tanpa sikat yang sama yang mengurangi kebisingan yang terjadi pada peralatan rumah tangga skala langsung ke kerangka industri.
Karena pengurangan 10 dBA terdengar kira-kira setengah kerasnya di telinga manusia, menghilangkan kontak sikat-komutator akan mengubah karakter kebisingan mesin, bukan hanya volumenya.
-12dBA Pengurangan berbobot A yang khas pada motor roda gigi lengkap pada kecepatan dan beban yang sama
3-8 kHz Pita frekuensi yang hilang ketika pergantian mekanis dihilangkan
0 Kontak geser mekanis yang tertinggal di motor akan aus, melengkung, dan menimbulkan kebisingan
Gear Precision Mengatur Tingkat Kebisingan Setelah Kebisingan Sikat Dihilangkan
Setelah kebisingan sikat hilang, girboks menjadi lantai kebisingan, dan presisi roda gigi menentukan seberapa rendah posisi lantai tersebut.
Rengekan roda gigi dihasilkan oleh kesalahan transmisi, yang didefinisikan sebagai perbedaan antara gerakan penyatuan ideal pasangan roda gigi dan gerakan sebenarnya yang ditransmisikan di bawah beban, yang disebabkan oleh deviasi profil gigi, kesalahan pitch, dan defleksi elastis. Pada motor roda gigi yang disikat, kebisingan nada di bawah 2 kHz biasanya ditutupi oleh kebisingan sikat. Setelah beralih ke motor tanpa sikat, penutupnya menghilang, dan frekuensi jaring roda gigi menjadi tanda suara dominan, biasanya 500 Hz hingga 2 kHz, seperti nada, dan sangat berkorelasi dengan kecepatan dan jumlah gigi.
Oleh karena itu, urutan yang benar adalah melepas sikat motor terlebih dahulu, kemudian mengurangi kesalahan transmisi. Roda gigi heliks menghasilkan eksitasi puncak yang lebih rendah dibandingkan roda gigi pacu karena perpindahan bebannya bertahap. Gearbox planetary presisi dengan sisi gigi yang diperkeras dan digerinda mengurangi kesalahan transmisi lebih jauh dibandingkan roda gigi hobbed. Serangan balik harus dikontrol dengan pramuat ringan: serangan balik nol menghilangkan benturan, sementara pramuat berlebihan menambah kebisingan gesekan dan panas. Pabrikan yang mengintegrasikan motor dan girboks dalam satu wadah, seperti rangkaian motor roda gigi DC tanpa sikat yang ditawarkan di sini, mengurangi variasi perakitan pada sumbernya.
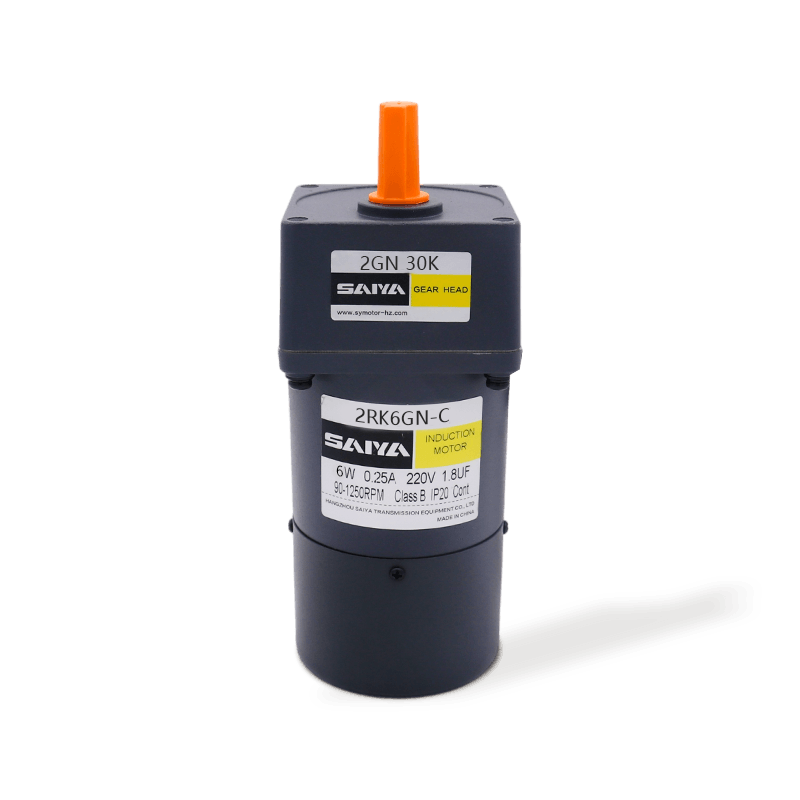 Motor Roda Gigi DC Brushless Berkinerja Tinggi dengan Panggung Planetary Lini produk ini mencakup motor roda gigi tanpa sikat 24V hingga 230V yang dirancang untuk pengoperasian senyap. Konteksnya menyoroti pengurangan kebisingan sebesar 12 dB saat dipasangkan dengan gearbox planetary presisi, menjadikan halaman ini penting untuk memilih kombinasi yang tepat. Lihat Produk →
Motor roda gigi DC yang disikat
- Kontak sikat-komutator mekanis
- Kebisingan frekuensi tinggi broadband, 3-8 kHz
- Tingkat unit lengkap: 60-68 dBA
- Keausan sikat meningkatkan kebisingan selama masa pakai
- Arcing menghasilkan EMI dan terdengar desisan
Motor roda gigi DC tanpa sikat
- Pergantian elektronik, tidak ada kontak geser
- Kebisingan nada gigi, 0,5-2 kHz
- Tingkat unit lengkap: 52-62 dBA
- Profil kebisingan tetap stabil selama masa pakai
- EMI rendah, spektrum frekuensi tinggi bersih
Konsekuensi praktisnya: beralih ke motor tanpa sikat tanpa meningkatkan gearbox pacu tingkat rendah biasanya hanya memulihkan 5-7 dBA. Memasangkan motor tanpa sikat dengan tahap planet yang presisi akan memulihkan 10-14 dBA. Gearbox menentukan seberapa banyak peningkatan motor yang sebenarnya Anda dengar.
Pemasangan dan Resonansi Memutuskan Apakah Motor yang Tenang Tetap Tenang Saat Dibebani
Motor dengan kebisingan rendah hanya akan senyap jika strukturnya dipasang.
Bahkan motor tanpa sikat yang dikomutasi dengan baik menghasilkan riak torsi kecil dan harmonik cogging. Ketika braket pemasangan memiliki frekuensi alami di dekat harmonisa tersebut, bingkai akan memperkuatnya menjadi kebisingan yang terpancar. Tiga variabel pemasangan yang paling penting: kekakuan permukaan pemasangan, kesejajaran antara motor dan poros penggerak, dan kekakuan kopling. Dudukan flensa kaku dengan register mesin presisi mengurangi transmisi getaran sebesar 6-10 dB dibandingkan dengan dudukan kaki yang sesuai dengan tegangan sabuk. Ketidaksejajaran poros sebesar 0,1 mm dapat meningkatkan kebisingan jaring roda gigi sebesar 3-5 dB.
Dalam penggerak AGV dan logistik, faktor bentuk terintegrasi membantu. Motor roda gigi tanpa sikat 24 V dengan tahap planet pada flensa tingkat servo menjaga jalur getaran tetap pendek dan mendorong puncak resonansi ke frekuensi yang lebih tinggi. Konfigurasi ini adalah pilihan umum untuk penggerak berjalan dan mengangkat AGV karena menggabungkan kebisingan rendah yang dapat didengar dengan margin beban berlebih yang tinggi, biasanya torsi kontinu 1-3 Nm pada masukan 24 V, dan tahap planetary menyerap beban tumbukan alih-alih meneruskannya ke rangka.
 Motor Roda Gigi Tanpa Sikat 24V untuk Aplikasi AGV dan Otomasi Motor 24V kompak ini menghasilkan 25-400W pada 3000 rpm dengan torsi terukur 0,08 Nm. Desain tanpa sikat dan panggung planetnya mengurangi getaran dan kebisingan, ideal untuk berkendara berjalan AGV yang mengutamakan kebisingan rendah dan margin beban berlebih. Lihat Produk →
Hasil lapangan: AGV yang dipasang dari motor sikat 250 W ke motor roda gigi planetary tanpa sikat 48 V menghasilkan tingkat kebisingan 11 dBA lebih rendah pada posisi operator, dari 68 hingga 57 dBA, tanpa perubahan mekanis lainnya.
Pengurangan Kebisingan Terukur: Bagaimana Perbandingan Konfigurasi Drive
Pengurangan terkecil di dunia nyata berasal dari pertukaran motor saja; yang terbesar datang dari upgrade motor dan gear stage secara bersamaan.
Bagan di bawah menunjukkan perwakilan tingkat tekanan suara berbobot A yang diukur pada 1 m dari rangka motor, pada 3000 putaran/menit pada poros motor, tanpa beban eksternal. Nilai-nilai ini mewakili penyebaran yang biasanya terlihat dalam laporan pengujian motorik; angka akhir bergeser 2-4 dBA tergantung pada pemasangan dan beban.
| Konfigurasi | Tingkat Khas | Frekuensi Dominan | Penggunaan Khas |
| Roda gigi taji DC yang disikat | 66-70dBA | Pita lebar 3-8 kHz | Konveyor berbiaya rendah |
| Planet DC yang disikat gear | 62-66dBA | Pita lebar 2-5 kHz | Drive AGV lama |
| Perlengkapan pacu BLDC | 58-62dBA | nada 1-3 kHz | Otomatisasi anggaran |
| Planet heliks BLDC | 54-58dBA | nada 0,5-1,5 kHz | Jalur pengemasan dan penyortiran |
| Planet presisi BLDC | 51-55dBA | nada 0,5-1 kHz | AGV, medis, robotika |
Ketika tingkat roda gigi ditingkatkan bersama dengan motor, pengurangan total mencapai 12-15 dBA dibandingkan dengan penggerak roda gigi pacu asli. Karena setiap 10 dBA mengurangi separuh tingkat kenyaringan, peningkatan akan segera terdengar di lantai pabrik.
Cara Menentukan Motor Roda Gigi DC Brushless Kebisingan Rendah untuk Aplikasi Anda
Tetapkan target kebisingan dalam dBA pada 1 m, lalu kerjakan mundur dari angka tersebut ke desain kelistrikan motor, jenis roda gigi, dan geometri pemasangan.
- Perbaiki kecepatan dan torsi pengoperasian, termasuk puncak yang terputus-putus. Kebisingan biasanya paling buruk terjadi pada titik resonansi, bukan pada kecepatan maksimum.
- Pilih motor tanpa sikat dengan pergantian elektronik yang cocok. Tanyakan kepada produsen pengukuran dBA pada jarak 1 m di titik pengoperasian Anda, tidak hanya saat tanpa beban.
- Pilih tahap roda gigi. Planetary atau planet heliks yang presisi diperlukan untuk kebisingan nada di bawah 60 dBA; spur gear hanya dapat bekerja bila targetnya diatas 62 dBA.
- Tinjau amplop pemasangan. Lebih suka pemasangan muka bergelang dengan register mesin di atas braket lembaran logam tipis.
- Prototipe dan ukur pada mesin sebenarnya, karena frame selalu menambahkan beberapa desibel dibandingkan dengan tes bangku.
Pemilihan tegangan berinteraksi langsung dengan kompatibilitas kontrol. Motor roda gigi tanpa sikat bertegangan rendah 24 V dan 48 V merupakan standar untuk AGV dan peralatan bergerak, sedangkan motor roda gigi tanpa sikat bertegangan tinggi 220-230 V cocok untuk mesin industri tetap dengan daya bus AC langsung. Di Zhejiang Saiya Intelligent Manufacturing Co., Ltd., kedua kelompok tegangan dibangun dalam kerangka kompak dengan tahapan planet terintegrasi.
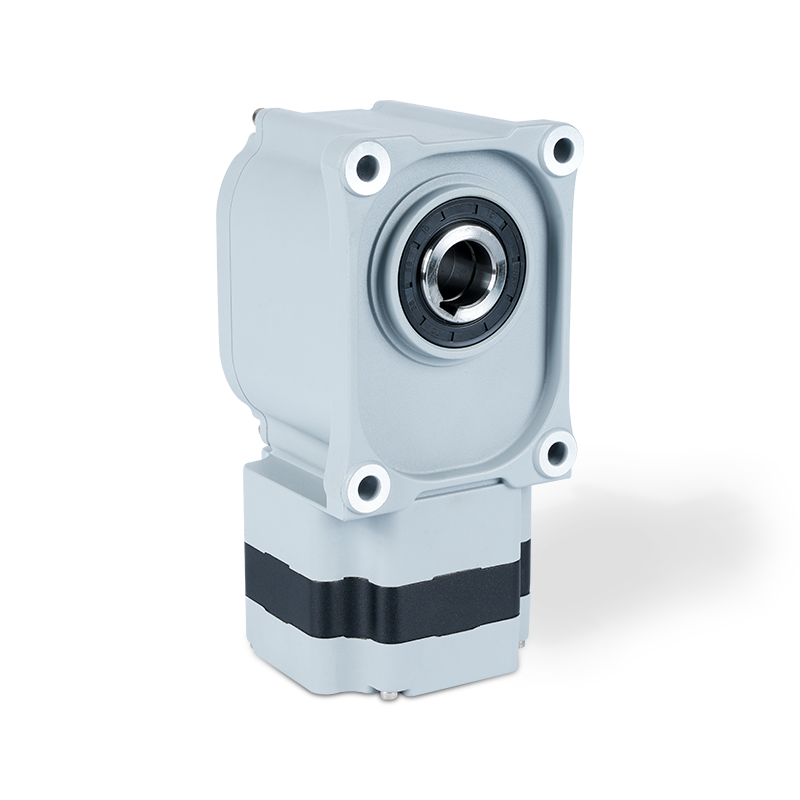 Motor Roda Gigi Tanpa Sikat 220V-230V untuk Mesin Industri Tetap Beroperasi dengan daya AC standar industri, motor ini menawarkan tenaga 10-400W pada 3000 rpm dengan torsi hingga 1,5 Nm. Cocok untuk peralatan tetap yang membutuhkan kontrol gerak yang andal, dan rangkanya yang ringkas dengan tahap planet terintegrasi membantu mengurangi kebisingan suara. Lihat Produk →
| Parameter | Apa yang Harus Ditanyakan | Mengapa Itu Penting |
| Tegangan terukur | 24 V, 48 V, 100-120 V, atau 220-230 V | Mendefinisikan kompatibilitas kontrol dan kemampuan torsi puncak |
| Rasio gigi | 3:1 hingga 100:1, tergantung pada kecepatan keluaran | Mengatur kecepatan keluaran dan pantulan inersia pada poros motor |
| Spesifikasi kebisingan | dBA pada 1 m, diukur pada titik operasi | Satu-satunya spesifikasi yang benar-benar melindungi target Anda |
| Serangan balik | 10 arc-min atau lebih rendah untuk planet presisi | Mempengaruhi rengekan gigi, benturan, dan kesalahan pemosisian |
| Jenis pemasangan | Flensa dengan register mesin, atau dudukan kaki | Menentukan perilaku resonansi dan transmisi getaran |
| Peringkat perlindungan | IP40 hingga IP65 sesuai kebutuhan | Kondisi debu dan pencucian mempengaruhi kebisingan jangka panjang |
Aturan praktisnya: menganggarkan margin 4-6 dB dalam penghitungan kebisingan Anda. Toleransi resonansi, beban, dan pemasangan selalu menambah beberapa desibel dibandingkan dengan laporan pengujian vendor yang tidak dimuat.
Pertanyaan Yang Sering Diajukan Tentang Kebisingan Motor Gear DC Brushless
Empat jawaban di bawah ini mencakup pertanyaan-pertanyaan yang muncul pertama kali dalam setiap diskusi pengurangan kebisingan.
Seberapa senyap motor roda gigi DC tanpa sikat dibandingkan motor DC yang disikat?
Pada gearmotor lengkap dengan kecepatan dan beban yang sama, perbedaannya biasanya 8-12 dBA, terkonsentrasi pada pita 3-8 kHz yang menurut operator paling mengganggu. Nilai pastinya bergantung pada tingkat roda gigi dan struktur pemasangan.
Apakah girboks atau motor merupakan sumber kebisingan utama?
Pada motor roda gigi yang disikat, kontak sikat-komutator biasanya mendominasi di atas 3 kHz. Pada motor roda gigi tanpa sikat, jaring roda gigi menjadi sumber utama, biasanya 0,5-2 kHz. Oleh karena itu, meningkatkan girboks adalah satu-satunya cara untuk menangkap manfaat kebisingan penuh dari desain tanpa sikat.
Apakah pengontrol mempengaruhi tingkat kebisingan?
Ya, secara signifikan. Pengontrol entri pergantian trapesium menghasilkan lebih banyak riak torsi dan kebisingan nada yang lebih tinggi daripada pengontrol pergantian sinus atau berorientasi lapangan. Frekuensi peralihan juga harus disesuaikan dengan induktansi motor; pengontrol yang tidak cocok menambah keluhan pada pita 10-20 kHz.
Bisakah saya memasang kembali motor roda gigi DC tanpa sikat ke peralatan yang sudah ada?
Biasanya ya, jika voltase, antarmuka pengontrol, dimensi flensa, dan rasio roda gigi cocok. Perkuatan AGV dan penggerak konveyor adalah praktik umum. Karena motor tanpa sikat biasanya lebih pendek dari motor sikat setara pada torsi yang sama, konflik selubung jarang terjadi.
Jika mesin saat ini berukuran di atas 65 dBA, mulailah dengan pertukaran motor tanpa sikat, ukur lagi, dan baru kemudian putuskan apakah girboks juga memerlukan peningkatan presisi. Metode dua langkah tersebut adalah cara tercepat untuk mengambil keputusan yang dapat dipertahankan.
Produk terkait
-
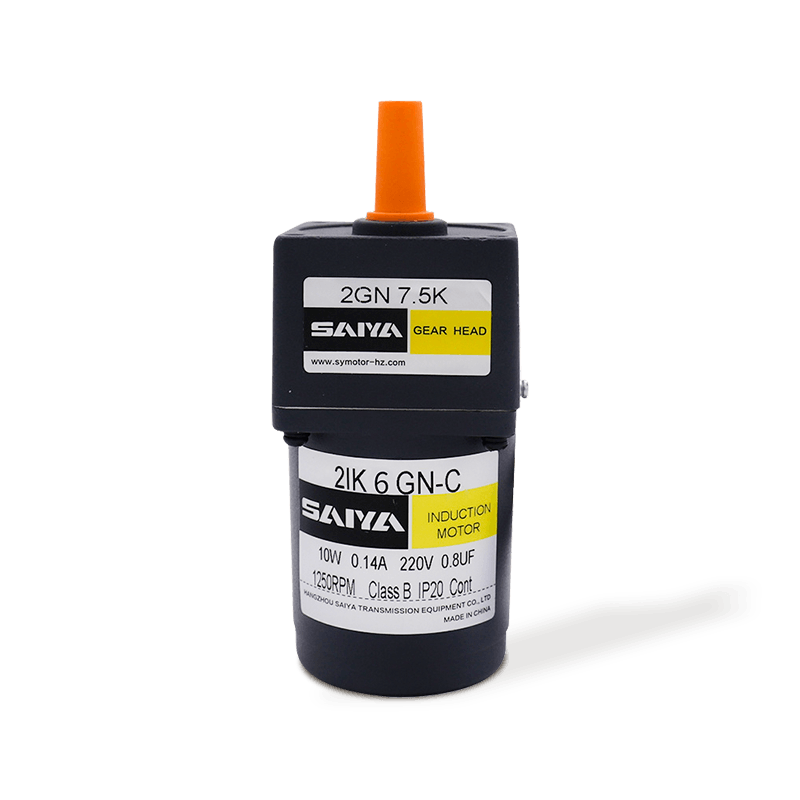
Motor gear AC induksi 6W ini adalah motor kecil yang efisien, kompak, dan andal yang cocok untuk berbagai aplikasi industri dan rumah tangga. Bingkai motor 60mm x 60mm sehingga mudah dipasang di li...
Lihat detail -
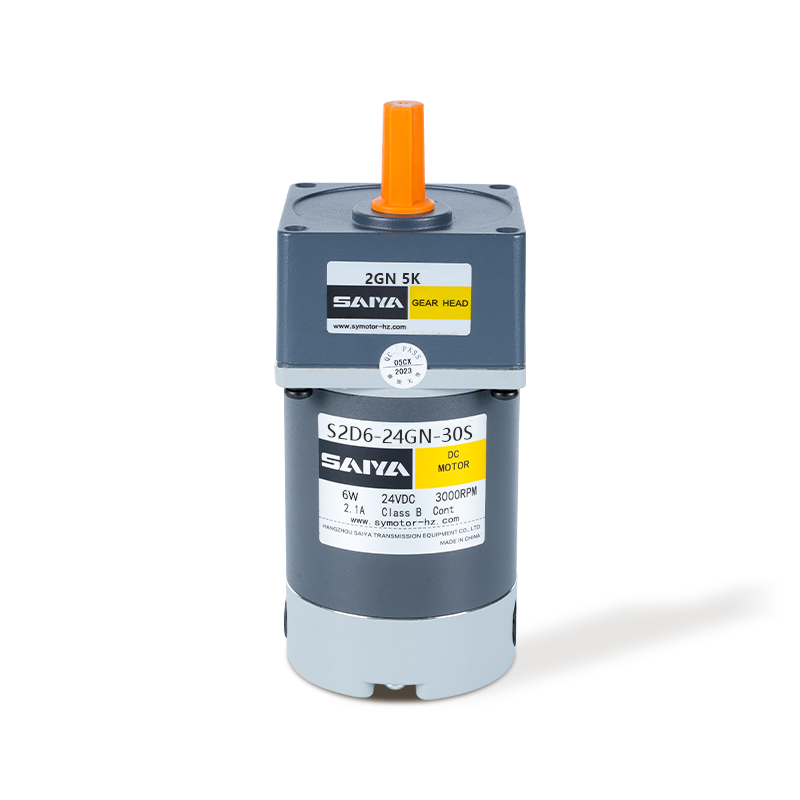
Motor 6W Brush DC Gbear dirancang untuk efisiensi dan fleksibilitas, cocok untuk berbagai aplikasi. Dengan ukuran bingkai yang ringkas 60mm x 60mm, cocok dengan ruang yang sangat rapat. Motor berop...
Lihat detail -
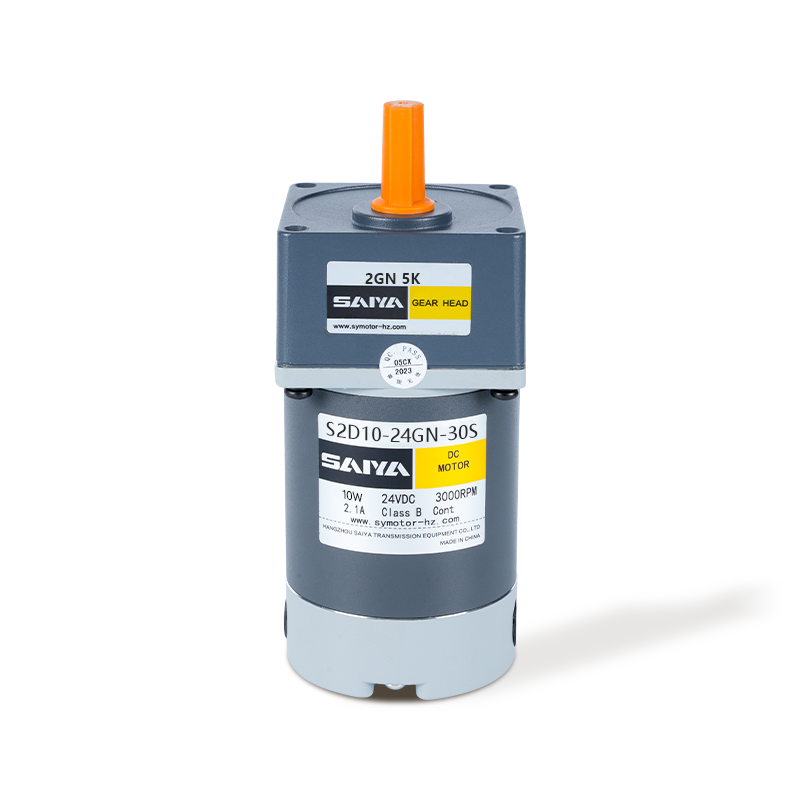
Motor DC Gear 10W Brush menawarkan kinerja tinggi dan kemampuan beradaptasi, untuk berbagai aplikasi industri dan hobi. Dengan ukuran bingkai 60mm x 60mm, motor ini dirancang agar pas dengan ruang ...
Lihat detail -
Motor gear sikat 24V adalah motor serba guna dan efisien yang dirancang untuk berbagai aplikasi. Dengan dimensi mulai dari 60mm x 60mm hingga 104mm x 104mm, motor ini dapat masuk ke berbagai ukuran...
Lihat detail -
Motor gear planet 32mm yang disikat adalah solusi yang ringkas dan efisien yang dirancang untuk berbagai aplikasi yang membutuhkan torsi tinggi dan kontrol yang tepat. Dengan diameter 32mm, motor i...
Lihat detail -
Motor gear planetary 42mm adalah komponen yang serba guna dan efisien banyak digunakan dalam berbagai aplikasi yang membutuhkan torsi dan kontrol kecepatan yang tepat. Dengan pengenal arus mulai da...
Lihat detail -
Motor gear planet sikat 32mm adalah solusi berkinerja tinggi, kompak yang ideal untuk aplikasi yang membutuhkan efisiensi dan keandalan. Beroperasi pada tegangan pengenal 24V dan mengkonsumsi daya ...
Lihat detail -
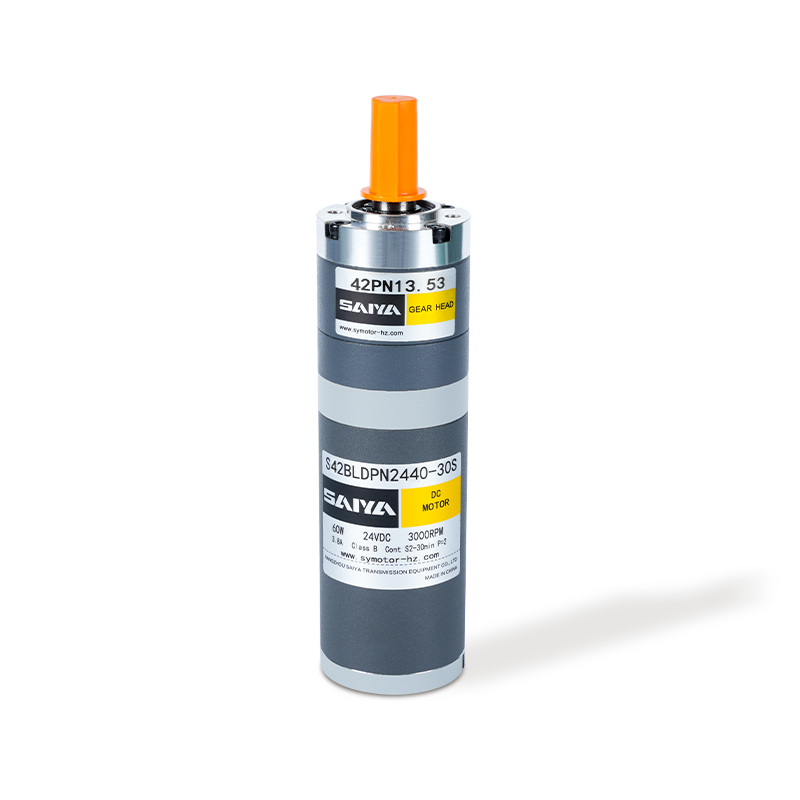
Motor planet tanpa sikat 42mm adalah produk motor efisiensi tinggi yang banyak digunakan dalam berbagai skenario yang membutuhkan transmisi presisi. Arus pengenal motor ini adalah 1,3A dan torsi ya...
Lihat detail -
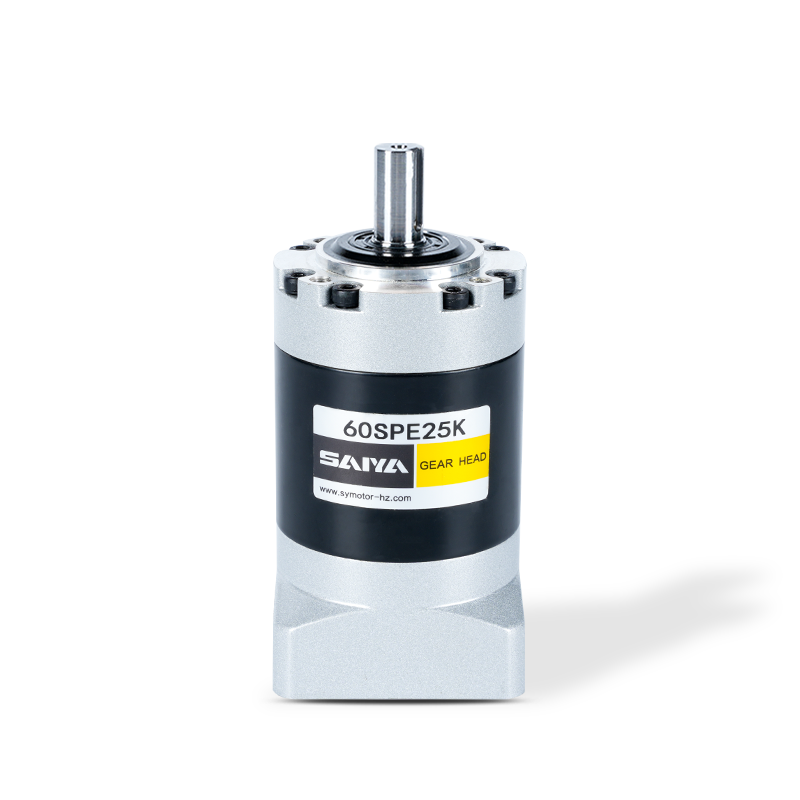
Gearbox SPE Series, rentang ukuran flensa dengan 40, 60, 80, 120, dan 160 model, dirancang untuk memberikan solusi transmisi daya yang efisien dan kuat. Gearbox ini memiliki flensa output bundar, m...
Lihat detail -
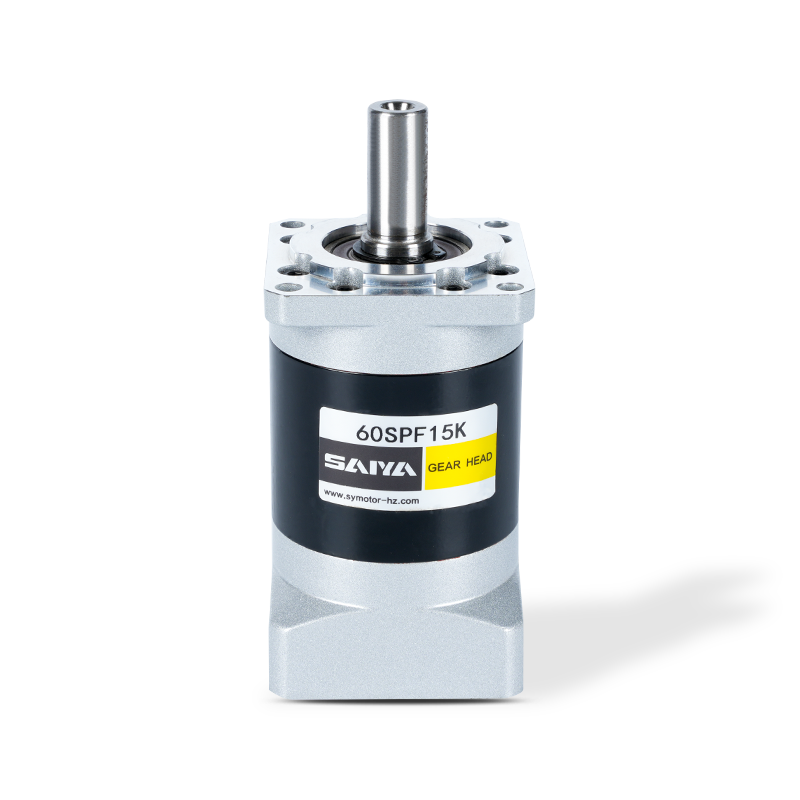
Seri SPF dengan flensa output persegi, dimensi akomodatif dari 40mm hingga 160mm. Flensa ini direkayasa untuk unggul dalam berbagai aplikasi industri, menawarkan kinerja yang andal di seluruh spekt...
Lihat detail -
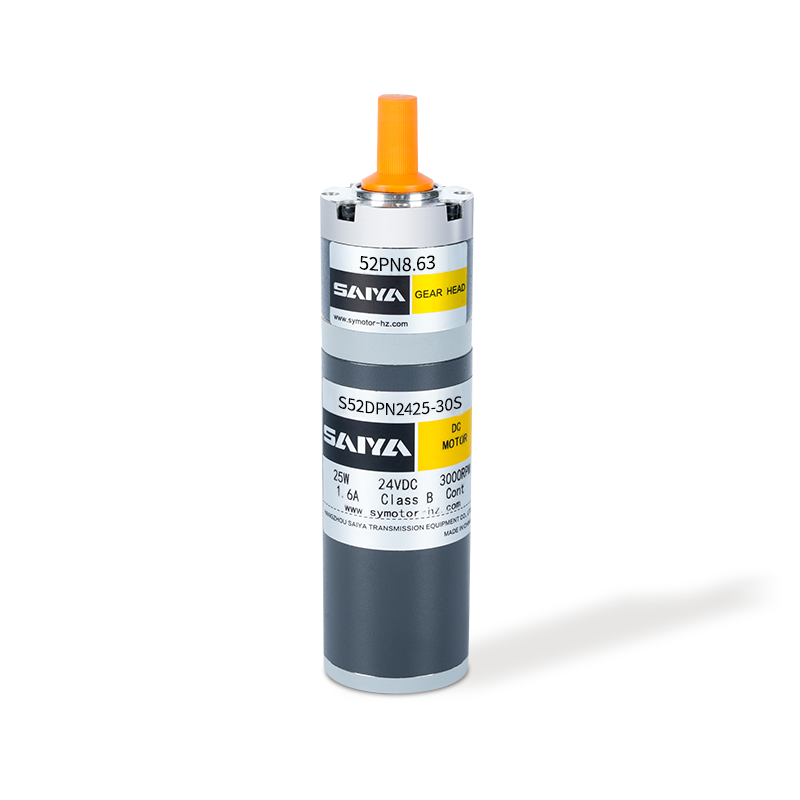
Motor gear planet 52mm yang disikat adalah solusi yang ringkas dan efisien yang dirancang untuk berbagai aplikasi yang membutuhkan torsi tinggi dan kontrol yang tepat. Dengan diameter 52mm, motor i...
Lihat detail -
Motor gear planetary 62mm adalah komponen yang serba guna dan efisien banyak digunakan dalam berbagai aplikasi yang membutuhkan torsi dan kontrol kecepatan yang tepat. Dengan pengenal arus mulai da...
Lihat detail
Detail kontak
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Kantor: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Kamar 2201, Bangunan Wanyin, Kota Hangzhou, Provinsi Zhejiang
- Pabrik: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Bangunan No.35, Taman Industri Zhongnan Teknik Yunhe Zhigu, Kota Xinan, Kabupaten Deqing, Kota Huzhou, Zhejiang, Cina
Tautan cepat
PRODUK
Jika Anda tertarik
Dalam produk kami,
Silakan berkonsultasi dengan kami
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Pemasok Motor Pengurangan Gigi Kustom
