
Rumah / Berita / Berita Industri / Cara Memilih Motor DC Gear yang Tepat untuk Aplikasi Bertenaga Baterai

 bahasa
Industri aplikasi
Agv
Robot otomatis
pemotongan laser
Penyortiran logistik
Stasiun daya fotovoltaik
Alat kesehatan
Cara Memilih Motor DC Gear yang Tepat untuk Aplikasi Bertenaga Baterai
Kendaraan berpemandu otomatis yang harus menyelesaikan shift delapan jam dengan paket abad ke-48 adalah masalah teknik yang berbeda dari pompa medis portabel yang berputar selama beberapa menit sehari. Memilih motor roda gigi DC yang tepat untuk aplikasi bertenaga baterai menentukan waktu pengoperasian, margin terhenti, dan masa pakai sebelum penyetelan perangkat lunak apa pun dapat membantu. Motor roda gigi DC menggabungkan motor DC magnet permanen dengan kotak roda gigi reduksi integral yang meningkatkan torsi keluaran dan mengurangi kecepatan keluaran dengan rasio tetap; pada perlengkapan baterai, desain yang sama tersedia dalam versi sikat dan tanpa sikat pada belitan abad ke-12, abad ke-24, dan 48 V.
Cara Memilih Torsi dan Kecepatan Motor DC Gear yang Tepat Terlebih Dahulu
Torsi dan kecepatan keluaran menentukan motor, bukan watt katalog. Ukur beban yang sebenarnya digerakkan oleh aktuator: torsi yang berjalan pada roda atau spindel, torsi yang memisahkan diri saat start, dan kecepatan tertinggi yang dibutuhkan alat berat. Rasio gearbox kemudian menghubungkan nilai-nilai tersebut dengan poros motor. Ketika beban memerlukan 12 Nm pada 200 rpm dan tahap reduksi adalah 10:1, motor harus menahan 1,2 Nm pada 2000 rpm, yaitu kira-kira 250 W output mekanis sebelum kehilangan kendali.
Tambahkan 15-20 persen ruang kepala ke perkiraan pertama untuk hambatan belitan, baterai melorot, dan gesekan girboks. Aturan praktisnya adalah P = T x n / 9,55, dimana P adalah keluaran mekanis dalam watt, T adalah torsi dalam Nm, dan n adalah kecepatan dalam rpm. Untuk contoh kerja dengan kasus beban yang berbeda, lihat panduan langkah demi langkah kami mengenai penghitungan torsi untuk motor roda gigi.
Cocokkan Gulungan Motor Roda Gigi DC dengan Tegangan Baterai
Tegangan baterai menentukan kelompok motor mana yang memenuhi syarat sebelum perbandingan kinerja dimulai. Lilitan motor untuk pengoperasian 48 V pada paket 24 V menghasilkan kira-kira seperempat daya pengenal karena daya berskala berdasarkan kuadrat rasio tegangan. Perbaiki tegangan paket terlebih dahulu: 12 V untuk peralatan portabel ringan, 24 V untuk penggerak AGV kompak dan kolom pengangkat, 48 V untuk platform logistik berdaya tinggi yang mengutamakan penghematan arus.
| Arsitektur | Saat ini pada 250 W | keluarga motorik | Dampak kabel |
| 12 V | 20.8A | Disikat 90-120 W | Konduktor berat, sekering 30 A |
| 24 V | 10.4 SEBUAH | Disikat 90-250 W, BLDC | Kabel standar, 20-50 A BMS |
| 48 V | 5.2 SEBUAH | BLDC 120 W ke atas | Konduktor tipis, pengisian cepat |
Setiap 250 W beban kontinyu memerlukan biaya sekitar 5,2 A pada bus 48 V, 10,4 A pada bus 24 V, dan 20,8 A pada bus 12 V. Kabel tegangan rendah menjadi mahal dengan cepat.
Setelah tegangan paket ditetapkan, periksa belitan terhadap kurva pelepasan penuh. Paket lithium 24 V dapat berada di bawah 21 V pada kondisi pengisian 20% di bawah beban, dan belitan masih harus menghasilkan torsi yang berguna pada tegangan tersebut. Rangkaian motor roda gigi tanpa sikat bertegangan rendah kami cocok untuk lingkup pengoperasian ini.
 Motor Roda Gigi DC Tanpa Sikat 24V untuk Aplikasi Baterai Tegangan Rendah Motor roda gigi tanpa sikat 24V ini dirancang untuk mempertahankan torsi di seluruh kurva pelepasan penuh paket litium, sehingga sesuai dengan sistem yang digerakkan oleh baterai. Berkekuatan 25-400W pada 3000 RPM dengan torsi 0,08 N·m, produk ini menghasilkan efisiensi 85-92%, memperpanjang waktu pengoperasian dibandingkan alternatif sikat lainnya. Lihat Produk →
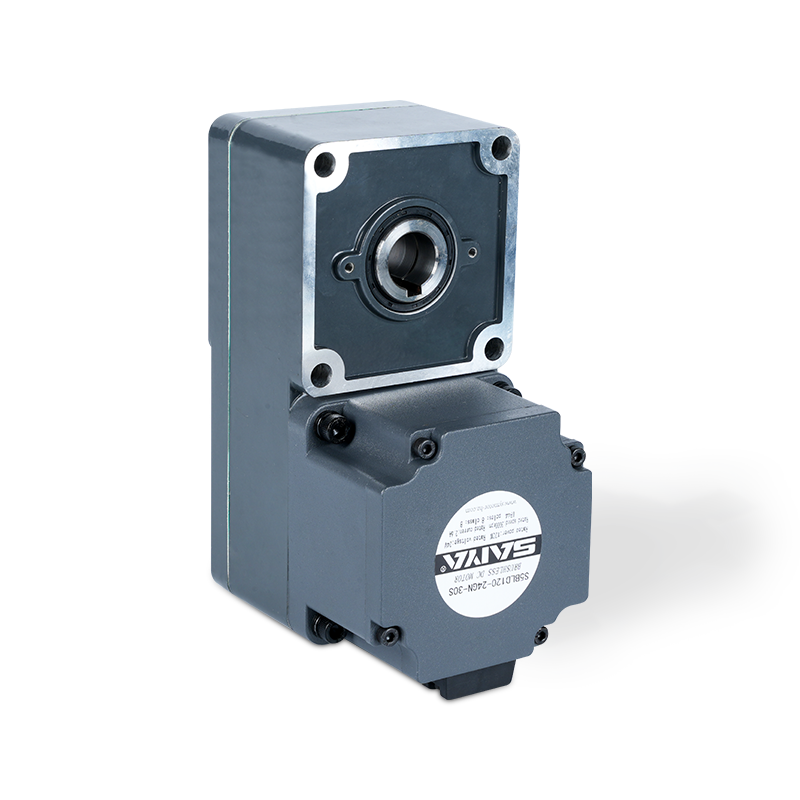 Motor Roda Gigi Tanpa Sikat 48V dengan Rentang Torsi Lebih Tinggi Untuk paket baterai bertegangan lebih tinggi, motor roda gigi tanpa sikat 48V ini menawarkan torsi 0,2-1,27 N·m pada daya 25-400W, menjaga efisiensi pada rentang pengoperasian. Desain tanpa sikatnya mengurangi perawatan dan kebisingan, ideal untuk otomatisasi dan drivetrain kendaraan listrik. Lihat Produk →
Motor Roda Gigi DC disikat vs Tanpa sikat: Dimana Waktu Pengoperasian Baterai Diputuskan
Motor roda gigi DC tanpa sikat mengembalikan lebih banyak energi dari baterai yang sama karena efisiensinya berlaku di seluruh rentang pengoperasian. Motor roda gigi DC yang disikat biasanya mencapai puncak antara 70% dan 80%, sedangkan desain tanpa sikat mencapai 85-92% dalam ukuran bingkai yang sama. Pada paket 100 Wh, motor yang 90% efisien menyalurkan sekitar 90 Wh ke beban; motor sikat yang efisien sebesar 72% menghasilkan 72 Wh, selisih waktu pengoperasian sebesar 18-20% sebelum kehilangan roda gigi disertakan.
Motor roda gigi DC yang disikat
Biaya pengontrol yang lebih rendah dan pembalikan yang sederhana membuat unit yang disikat menarik untuk perkakas baterai siklus pendek. Sikat menjadi aus, menghasilkan debu, dan efisiensi menurun drastis pada beban parsial.
Motor roda gigi DC tanpa sikat
Efisiensi lebih tinggi, masa pakai lebih lama, EMI lebih rendah, dan pengoperasian tanpa sensor senyap sesuai dengan gerakan berkelanjutan bertenaga baterai. Biaya di muka lebih tinggi dan pengontrol diperlukan.
Tren efisiensi umum untuk motor roda gigi DC 40-120 W pada kisaran 24-48 V.
Dalam gerakan bertenaga baterai, efisiensi bukanlah imbalan dalam lembar data. Kesenjangan efisiensi 15 poin menghasilkan sekitar 30% lebih banyak panas di dalam enclosure dan 15-20% lebih sedikit waktu pengoperasian pada beban yang sama.
Pilih Gearbox berdasarkan Jenis Beban dan Kondisi Guncangan
Tahap reduksi mengubah motor torsi rendah yang cepat menjadi torsi yang dibutuhkan aplikasi, namun jenis girboks menentukan berapa banyak torsi yang bertahan dan berapa lama tahap tersebut bertahan. Gearbox planetary mendistribusikan beban ke beberapa planet gear, yang meningkatkan kepadatan torsi, mengurangi backlash, dan meningkatkan kapasitas beban radial dibandingkan dengan tahap pacu paralel dengan diameter yang sama. Unit planet sudut kanan menghemat ruang pada rakitan kemudi dan pengangkat, namun menambahkan tahap bevel atau cacing dengan biaya efisiensinya sendiri.
| Tipe kotak roda gigi | Serangan balik | Beban radial | Efisiensi per tahap | Penggunaan baterai terbaik |
| Memacu, paralel | 0,5-1,0 derajat | Lebih rendah | 97-98% | Aktuator ringan, guncangan rendah |
| Planet | 0,3-0,8 derajat | Lebih tinggi | 95-97% | Penggerak AGV, pengangkatan, guncangan |
| Sudut kanan | 0,5-1,5 derajat | Sedang | 90-95% | Kemudi kompak, elevator |
Robot bertenaga baterai dan AGV mengumpulkan ribuan siklus start-stop dan mundur per shift, sehingga kapasitas guncangan lebih penting daripada torsi puncak di lembar data. Gearbox planetary dengan backlash di bawah 0,8 derajat juga menjaga posisi tetap dapat diulang ketika motor berjalan dalam kecepatan atau kontrol posisi. Motor roda gigi planetary tanpa sikat berukuran 42 mm yang ringkas adalah titik awal praktis untuk robot baterai tugas sedang.
Dalam robotika baterai, tingkat guncangan girboks menentukan masa pakai lebih lama daripada jumlah torsi puncak motor. Panggung planet dengan reaksi balik di bawah 0,8 derajat mempertahankan keterulangan posisi selama ribuan siklus.
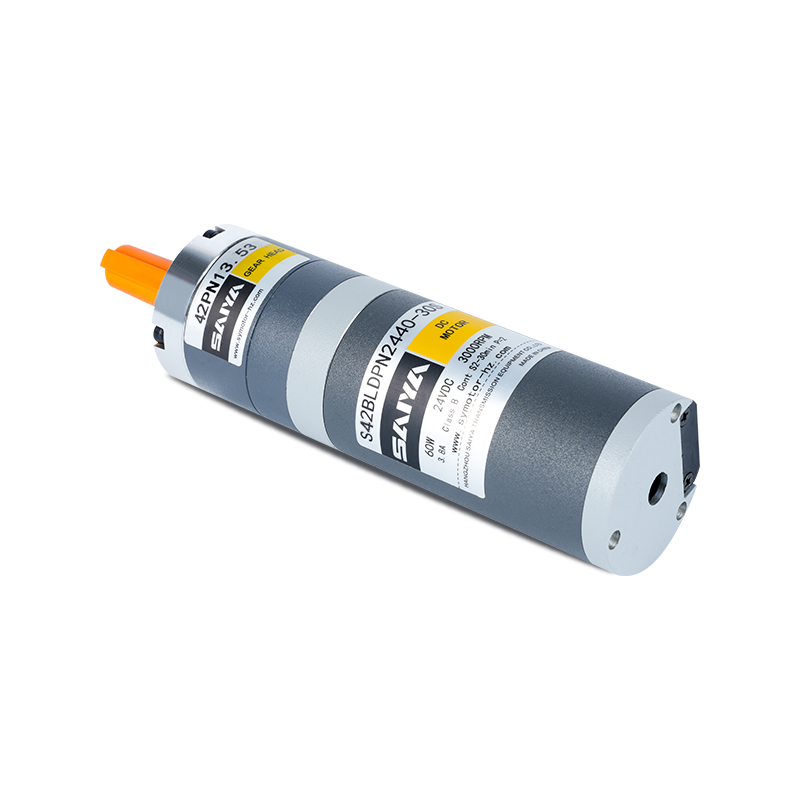 Motor Roda Gigi Planetary Tanpa Sikat 42mm dengan Rasio Reduksi Lebar Motor planetary tanpa sikat berukuran 42mm yang ringkas ini memberikan rasio pengurangan dari 3,7 menjadi 307,54, memungkinkan kontrol kecepatan dan torsi yang tepat untuk robot dan AGV. Dengan torsi terukur 0,048 N·m dan reaksi balik yang rendah, ini sesuai dengan siklus start-stop dan gerakan yang dikontrol posisi. Lihat Produk →
Verifikasi Siklus Kerja, Kenaikan Suhu, dan Ambien Nyata
Motor dengan rating tugas kontinu S1 pada suhu sekitar 40°C akan mengalami penurunan daya di dalam selungkup baterai tertutup yang mencapai suhu 55°C. Sebagian besar aktuator yang digerakkan oleh baterai bekerja dalam waktu singkat S2 atau tugas intermiten S3, dan peringkatnya menentukan berapa lama torsi penuh dapat ditahan sebelum belitan melebihi batas kelas insulasi. Konfirmasikan kelas insulasi, biasanya Kelas F pada 155°C, dan kenaikan suhu yang diizinkan pada lembar data.
Motor DC magnet permanen bekerja pada kecepatan tanpa beban yang sebanding dengan tegangan dan mengembangkan torsi terhenti yang sebanding dengan arus. Baterai melorot menulis ulang kedua nilai secara real time.
Ketika paket 24 V turun menjadi 21 V pada kondisi pengisian 20%, kecepatan dan torsi yang tersedia turun sekitar 12%. Tentukan motor untuk kurva pelepasan ujung bawah daripada tegangan istirahat, dan catat arus rotor terkunci serta arus pengenal karena ukuran konektor penggerak dan sekering.
85-92% Efisiensi puncak tanpa sikat yang khas
20,8 hingga 5,2 A Arus untuk 250 W dari 12 V hingga 48 V
10.000-20.000 jam Kehidupan pelayanan tanpa sikat dalam tugas terus menerus
10:1 Contoh rasio roda gigi, output 0,3 hingga 3,0 Nm
Daftar Periksa Pilihan Bertenaga Baterai untuk Motor DC Gear
Gunakan urutan ini ketika membandingkan penawaran atau meninjau proposal pemasok. Ini menangkap sebagian besar kesalahan ukuran dan kompatibilitas sebelum membuat prototipe.
- Konversikan torsi beban berjalan dan kecepatan tertinggi ke nilai poros motor menggunakan rasio gearbox, lalu tambahkan ruang kepala 15-20%.
- Kunci arsitektur baterai dan pastikan belitan motor sesuai dengan kurva pelepasan ujung bawah.
- Pilih tanpa sikat ketika waktu pengoperasian, kebisingan, atau masa pakai menentukan spesifikasi; pilih yang disikat saat biaya pertama dan pengontrol sederhana lebih penting.
- Pilih gearbox yang membawa beban kejut dan radial tanpa memaksa motor lebih besar.
- Verifikasi siklus kerja terhadap kelas termal motor di lingkungan enklosur sebenarnya.
Jika persyaratan masih belum jelas setelah pemeriksaan ini, bagikan profil beban dan spesifikasi baterai dengan tim teknik kami untuk meninjau spesifikasi motor sebelum perkakas atau pengambilan sampel.
FAQ Motor Roda Gigi DC Bertenaga Baterai
Apa kesalahan paling umum dalam pemilihan motor roda gigi DC untuk peralatan baterai?
Pengukuran berdasarkan torsi puncak, bukan beban kontinu. Puncak start-up yang singkat dapat ditangani oleh massa termal dan gearbox yang sedikit lebih besar, namun pengoperasian terus-menerus di dekat torsi stall akan menyebabkan batas termal tersandung, memperpendek masa pakai sikat, dan menguras baterai lebih cepat daripada perkiraan waktu pengoperasian.
Berapa lama lagi motor DC tanpa sikat dapat bekerja dengan baterai yang sama?
Jalankan skala waktu hampir secara langsung dengan efisiensi rata-rata. Pada 85-92% tanpa sikat versus 70-80% dengan sikat, waktu pengoperasian diharapkan 12-20% lebih lama dari kemasan yang sama, ditambah lebih sedikit limbah panas di dalam wadah baterai yang tersegel.
Haruskah saya memilih motor 24 V atau 48 V untuk penggerak AGV?
Gunakan 24 V untuk AGV kompak hingga sekitar 250 W dengan BMS dan kabel tetap kecil. Pindah ke 48 V di atas sekitar 250 W untuk mengurangi separuh arus, memperkecil ukuran konduktor, dan menyederhanakan manajemen baterai berdaya lebih tinggi.
Apakah saya memerlukan gearbox planetary untuk aplikasi bertenaga baterai?
Tahap planet adalah default yang lebih aman untuk aplikasi baterai start-stop, mundur, dan shock-loaded karena mereka mendistribusikan beban ke beberapa roda gigi. Jika tugasnya lancar dan kontinu, motor roda gigi poros paralel dengan rasio lebih rendah bisa lebih hemat biaya.
Produk terkait
-
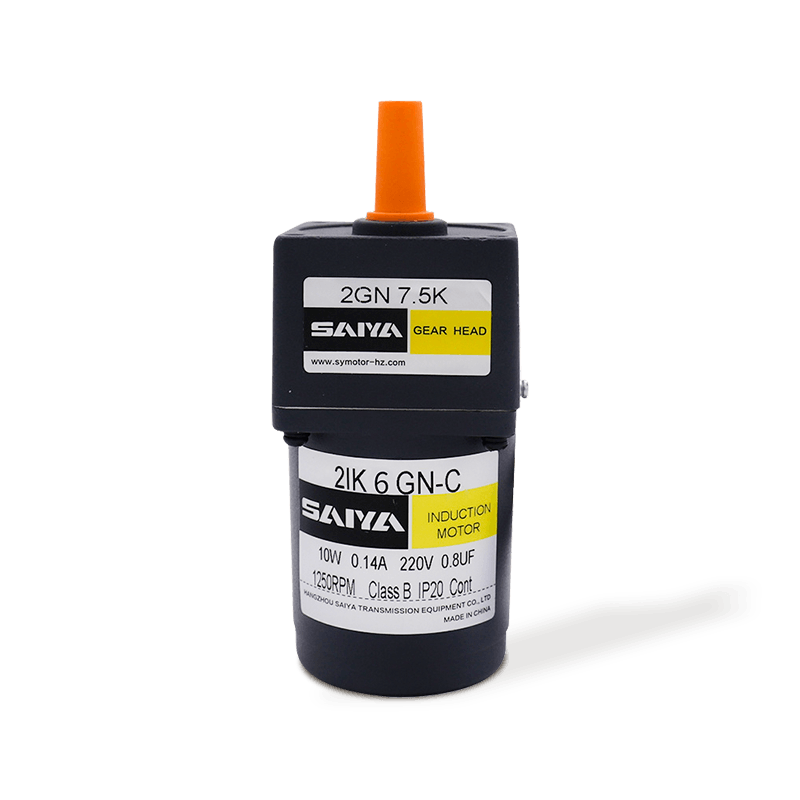
Motor gear AC induksi 6W ini adalah motor kecil yang efisien, kompak, dan andal yang cocok untuk berbagai aplikasi industri dan rumah tangga. Bingkai motor 60mm x 60mm sehingga mudah dipasang di li...
Lihat detail -
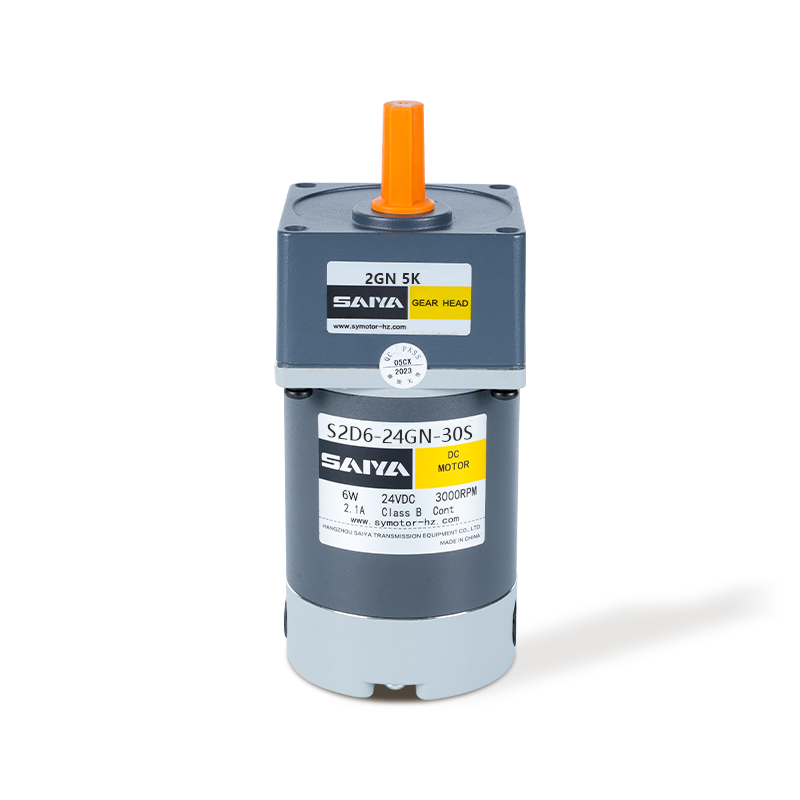
Motor 6W Brush DC Gbear dirancang untuk efisiensi dan fleksibilitas, cocok untuk berbagai aplikasi. Dengan ukuran bingkai yang ringkas 60mm x 60mm, cocok dengan ruang yang sangat rapat. Motor berop...
Lihat detail -
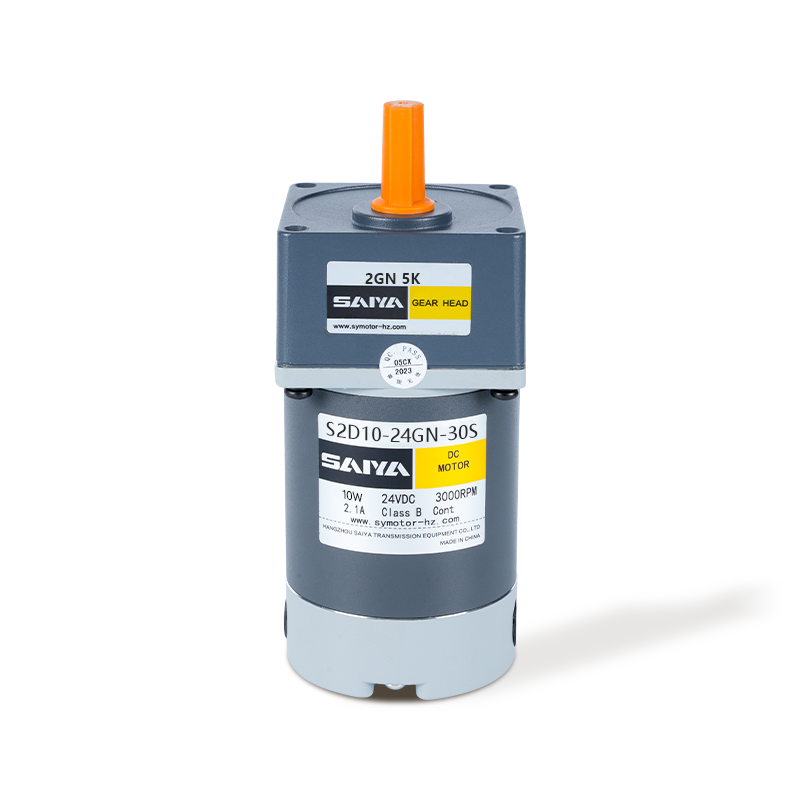
Motor DC Gear 10W Brush menawarkan kinerja tinggi dan kemampuan beradaptasi, untuk berbagai aplikasi industri dan hobi. Dengan ukuran bingkai 60mm x 60mm, motor ini dirancang agar pas dengan ruang ...
Lihat detail -
Motor gear sikat 24V adalah motor serba guna dan efisien yang dirancang untuk berbagai aplikasi. Dengan dimensi mulai dari 60mm x 60mm hingga 104mm x 104mm, motor ini dapat masuk ke berbagai ukuran...
Lihat detail -
Motor gear planet 32mm yang disikat adalah solusi yang ringkas dan efisien yang dirancang untuk berbagai aplikasi yang membutuhkan torsi tinggi dan kontrol yang tepat. Dengan diameter 32mm, motor i...
Lihat detail -
Motor gear planetary 42mm adalah komponen yang serba guna dan efisien banyak digunakan dalam berbagai aplikasi yang membutuhkan torsi dan kontrol kecepatan yang tepat. Dengan pengenal arus mulai da...
Lihat detail -
Motor gear planet sikat 32mm adalah solusi berkinerja tinggi, kompak yang ideal untuk aplikasi yang membutuhkan efisiensi dan keandalan. Beroperasi pada tegangan pengenal 24V dan mengkonsumsi daya ...
Lihat detail -
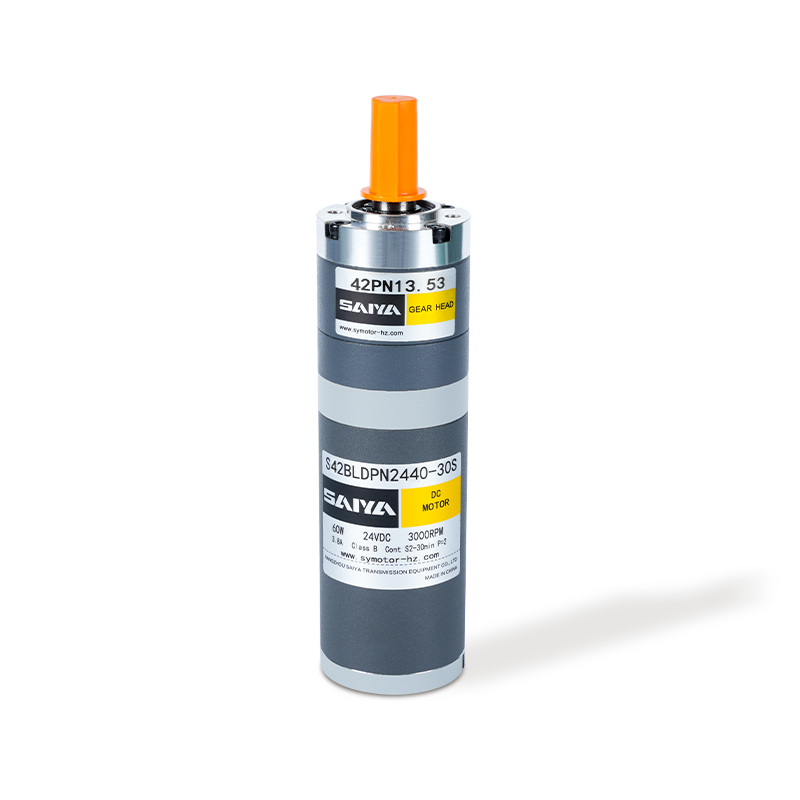
Motor planet tanpa sikat 42mm adalah produk motor efisiensi tinggi yang banyak digunakan dalam berbagai skenario yang membutuhkan transmisi presisi. Arus pengenal motor ini adalah 1,3A dan torsi ya...
Lihat detail -
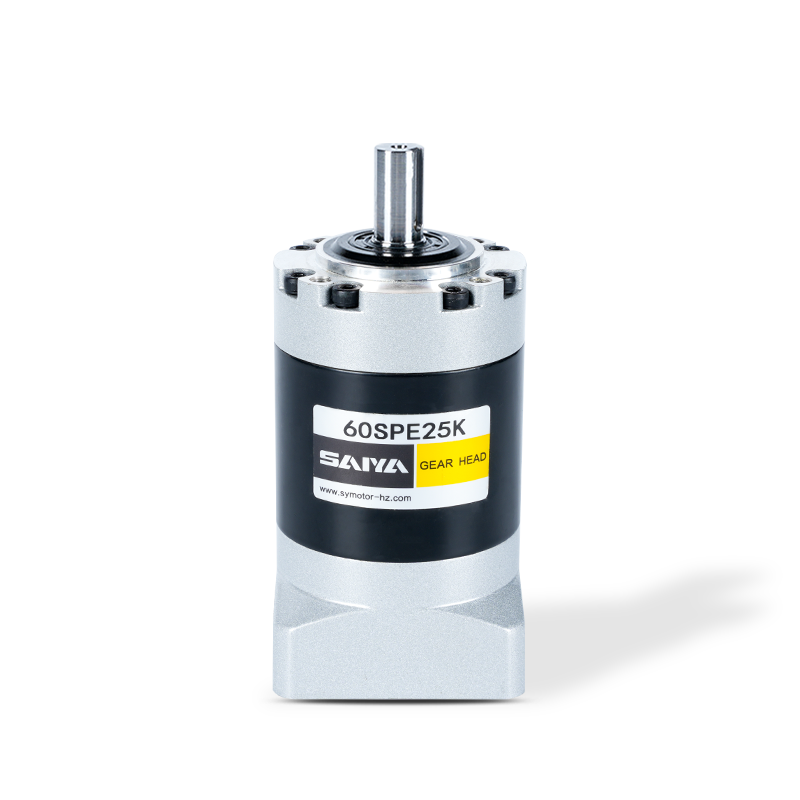
Gearbox SPE Series, rentang ukuran flensa dengan 40, 60, 80, 120, dan 160 model, dirancang untuk memberikan solusi transmisi daya yang efisien dan kuat. Gearbox ini memiliki flensa output bundar, m...
Lihat detail -
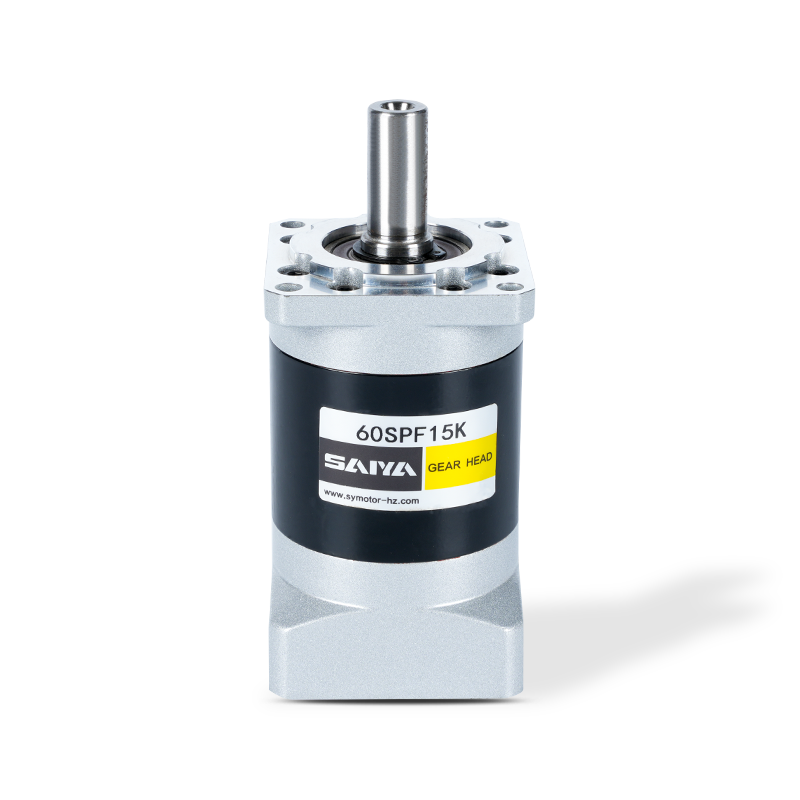
Seri SPF dengan flensa output persegi, dimensi akomodatif dari 40mm hingga 160mm. Flensa ini direkayasa untuk unggul dalam berbagai aplikasi industri, menawarkan kinerja yang andal di seluruh spekt...
Lihat detail -
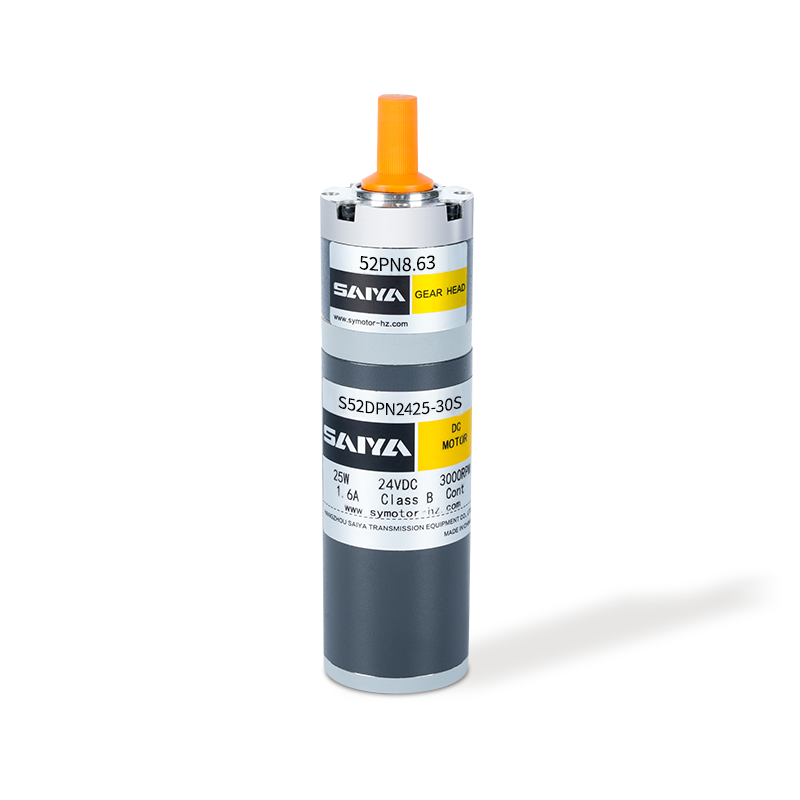
Motor gear planet 52mm yang disikat adalah solusi yang ringkas dan efisien yang dirancang untuk berbagai aplikasi yang membutuhkan torsi tinggi dan kontrol yang tepat. Dengan diameter 52mm, motor i...
Lihat detail -
Motor gear planetary 62mm adalah komponen yang serba guna dan efisien banyak digunakan dalam berbagai aplikasi yang membutuhkan torsi dan kontrol kecepatan yang tepat. Dengan pengenal arus mulai da...
Lihat detail
Detail kontak
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Kantor: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Kamar 2201, Bangunan Wanyin, Kota Hangzhou, Provinsi Zhejiang
- Pabrik: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Bangunan No.35, Taman Industri Zhongnan Teknik Yunhe Zhigu, Kota Xinan, Kabupaten Deqing, Kota Huzhou, Zhejiang, Cina
Tautan cepat
PRODUK
Jika Anda tertarik
Dalam produk kami,
Silakan berkonsultasi dengan kami
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Pemasok Motor Pengurangan Gigi Kustom
